Hokuyo UCT-10LCM ile Otomatik Forkliftlerde Palet Algılama ve Engel Tespiti
Otomatik forkliftlerin palet giriş boşluklarını algılaması, yük alma konumunu belirlemesi ve mobil robotların zemin seviye değişikliklerini tespit etmesi, endüstriyel otomasyonun önemli uygulamaları arasında yer alıyor. Hokuyo UCT-10LCM, 20 mm kalınlığındaki ultra ince gövdesi ve üç katmanlı LiDAR teknolojisiyle bu görevler için geliştirilen kompakt bir algılama çözümüdür.
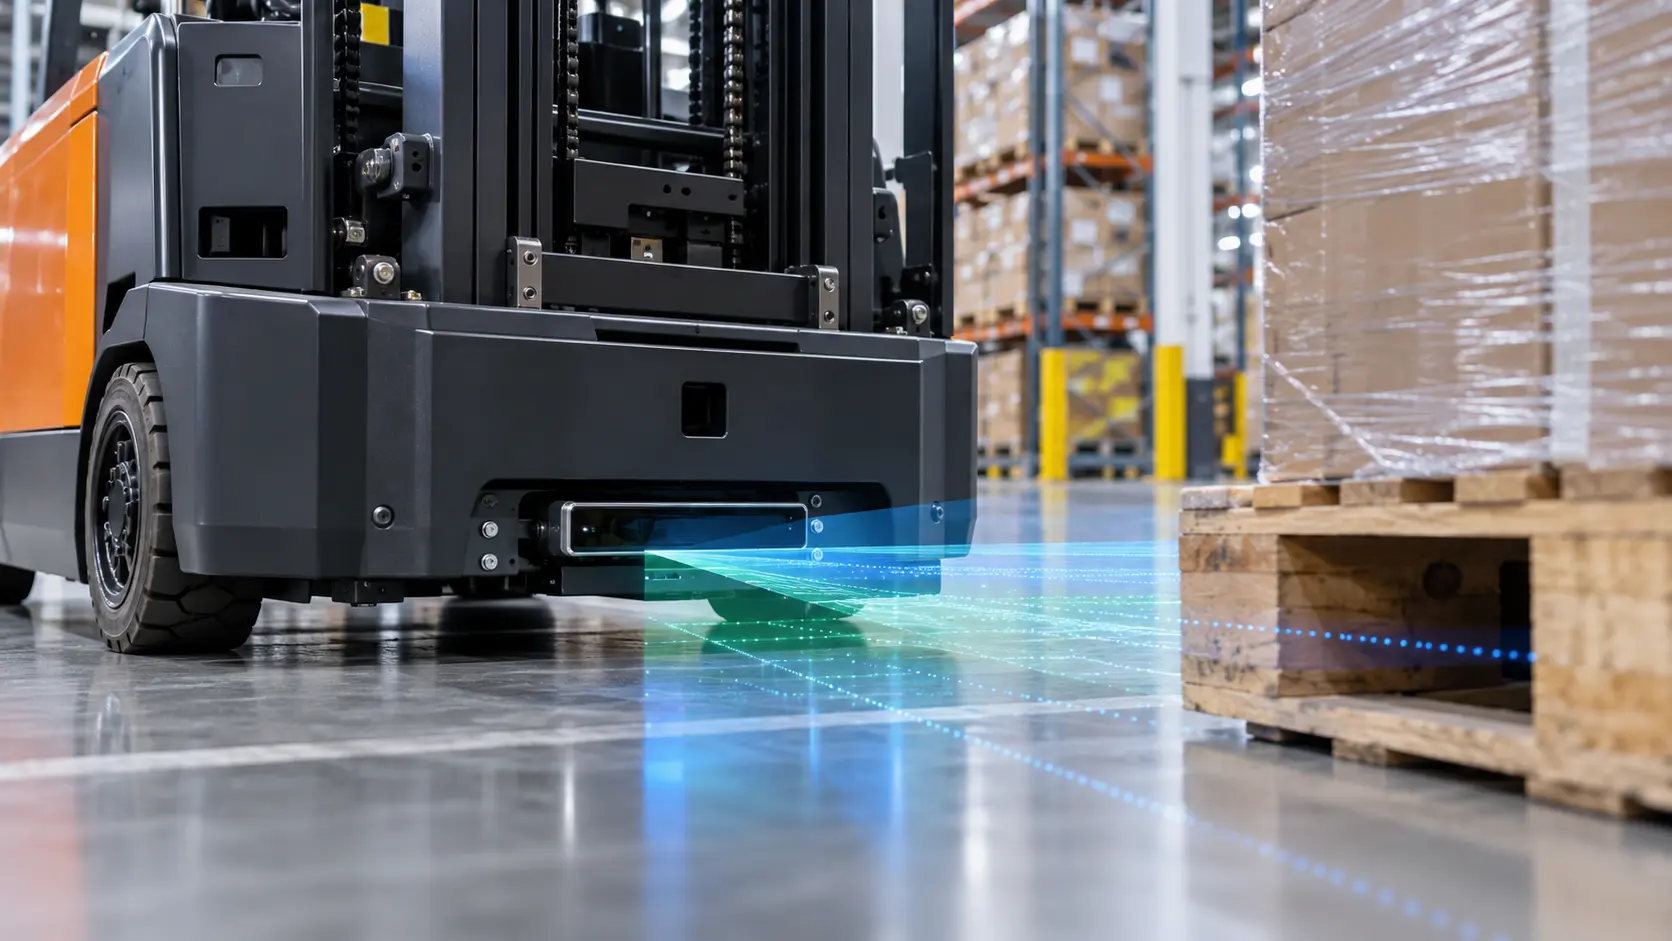
Hokuyo UCT-10LCM'nin temel avantajı, geniş hacimli bir 3D haritalama sistemi gerektirmeyen uygulamalarda, birbirinden farklı üç dikey açıdan mesafe verisi sağlayabilmesidir. Böylece otomatik forkliftlerde palet boşluklarının algılanması, AMR sistemlerinde zemin kenarlarının izlenmesi ve belirli bölgelerde engel tespiti gibi işlemler desteklenebilir.
LiDAR teknolojisinde önemli olan yalnızca tarama mesafesi değildir. Sensörün hangi yükseklikte konumlandırıldığı, nesneye hangi açıdan baktığı ve kontrol sistemine nasıl veri aktardığı da uygulamanın başarısını doğrudan etkiler.
Hokuyo UCT-10LCM Nedir?
Hokuyo UCT-10LCM, lazerle mesafe ölçümü yapabilen, üç katmanlı tarama özelliğine sahip kompakt bir 3D LiDAR sensörüdür. Özellikle otomatik yönlendirmeli araçlar (AGV), otonom mobil robotlar (AMR), depo otomasyonu ve endüstriyel araç uygulamalarında kullanılmak üzere tasarlanmıştır.
Sensörün 80 × 65 × 20 mm boyutlarındaki gövdesi, montaj alanının sınırlı olduğu mobil platformlarda önemli bir avantaj sağlar. Forkliftin ön bölümüne, robot şasisine veya uygun bir makine noktasına yerleştirilerek belirlenen çalışma alanının izlenmesi mümkün olur.
UCT-10LCM, yatayda 100 derece ve dikeyde toplam 6 derecelik görüş alanını üç ayrı katman üzerinden tarar. Bu yapı, tek düzlemli taramaya göre farklı yüksekliklerden ek mesafe verisi elde edilmesini sağlar.
Tek bir yatay tarama düzlemi, belirli bir yüksekliğin dışında kalan nesneleri göremeyebilir. UCT-10LCM'nin 0°, +3° ve -3° yönlerindeki katmanları ise sınırlı bir dikey aralıkta ek ölçüm noktaları üretir. Bu özellik, özellikle palet boşluğu ve zemin kenarı gibi geometrilerin algılanmasında yararlıdır. Ancak 6 derecelik dikey görüş alanı, geniş açılı bir 3D LiDAR ile aynı kapsama alanını sunmaz.
Otomatik Forkliftlerde Palet Algılama Nasıl Gerçekleşir?
Otomatik forkliftlerin yük alma işlemlerinde karşılaştığı önemli görevlerden biri, paletin yalnızca bulunduğu noktayı değil, çatalların gireceği boşlukların konumunu da belirlemektir.
Bir paletin zemindeki konumu, forkliftin yaklaşma doğrultusu veya giriş boşluklarının geometrisi değiştiğinde, yük alma hareketinin uygun şekilde planlanması gerekir. Bu nedenle palet algılama yalnızca bir nesnenin varlığını kontrol etmekten daha kapsamlıdır.
Palet Giriş Boşluklarının Algılanması
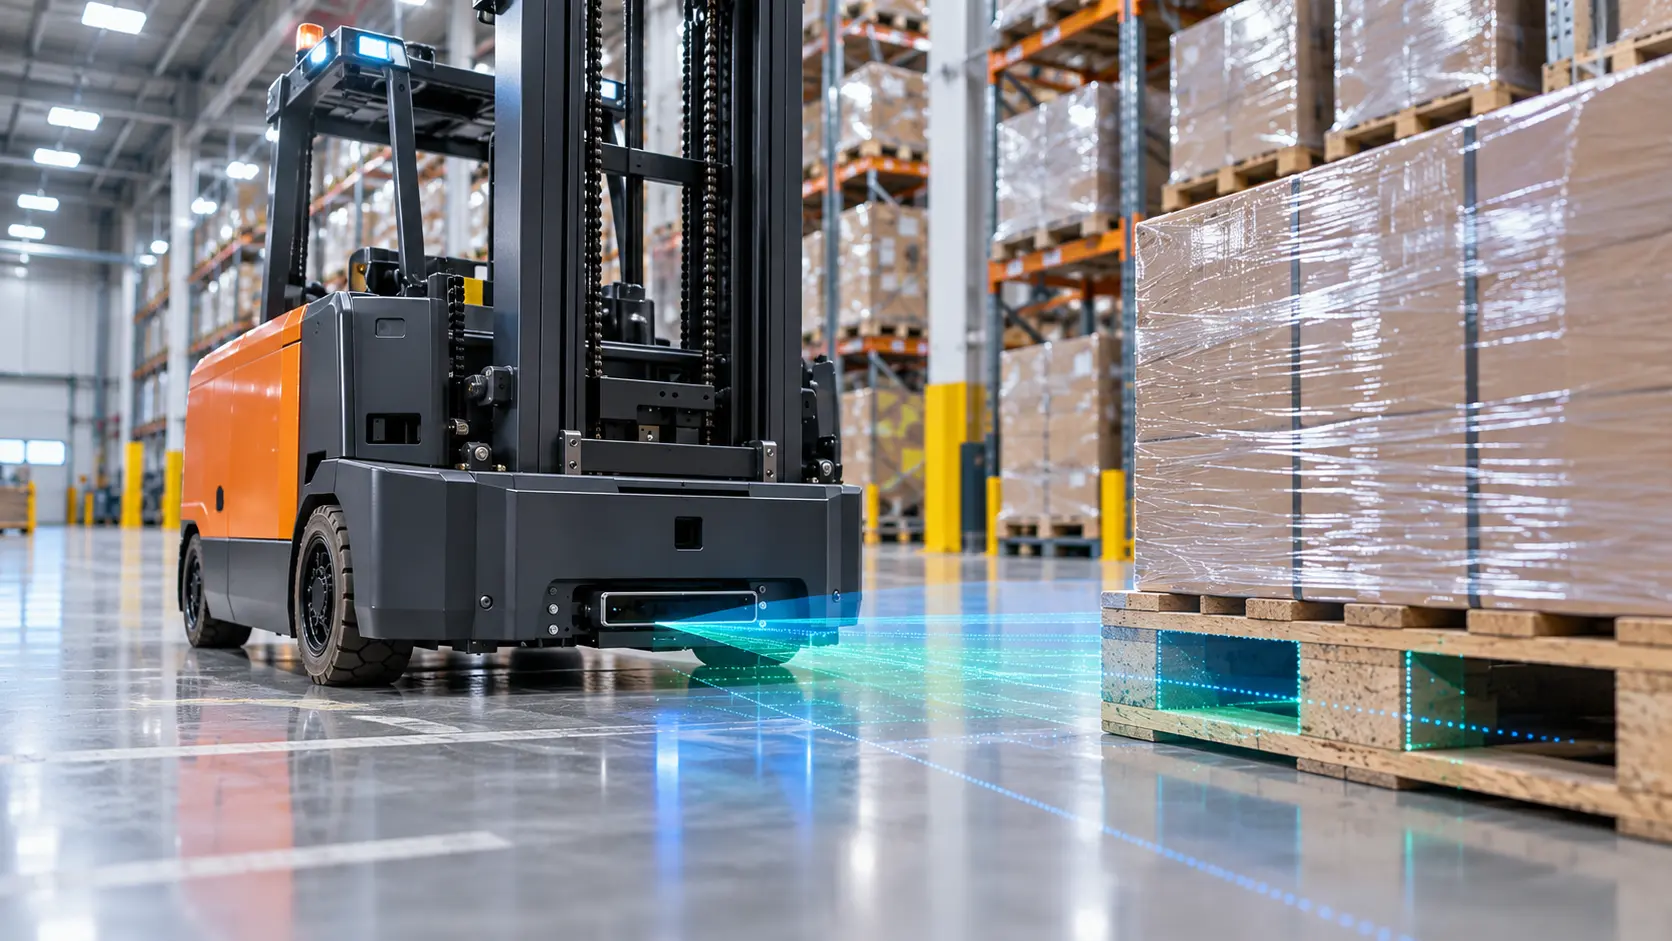
UCT-10LCM, paletin alt bölümündeki açıklıkları ve çevresindeki yüzeyleri farklı tarama katmanlarından inceleyerek kontrol sistemine mesafe bilgisi sağlayabilir.
Palet giriş boşluğu, çevresindeki ahşap yüzeylere göre farklı bir mesafe profili oluşturabilir. Uygun montaj ve yazılım koşullarında bu farklılık, giriş açıklıklarının konumunu tahmin etmek için kullanılabilir.
Böylece forkliftin kontrol sistemi, elde edilen verileri paletin konumuyla ilişkilendirerek yaklaşma ve hizalama hareketlerini planlayabilir.
Palet Hizalama Sürecinde İzlenen Adımlar
1. Yaklaşma Bölgesinin Taranması
Forklift palete yaklaşırken sensör, görüş alanındaki yüzeylerden mesafe verisi toplar. Bu veriler paletin bulunduğu bölgenin algılanmasında kullanılabilir.
2. Giriş Boşluklarının Belirlenmesi
Mesafe profillerindeki değişiklikler analiz edilerek palet giriş açıklıkları ve çevresindeki yapılar birbirinden ayrılmaya çalışılır.
3. Konum ve Açı Değerlendirmesi
Algılanan yüzey noktaları kullanılarak paletin araçla olan göreli konumu değerlendirilebilir. Gerekli hizalama düzeltmeleri aracın kontrol yazılımı tarafından hesaplanır.
4. Yük Alma Hareketinin Planlanması
Forklift, algılama sonuçlarını ve diğer araç sensörlerini kullanarak uygun yaklaşma hareketini gerçekleştirir. Çatal konumlandırma ve yük alma işlemleri, aracın hareket kontrol sistemi tarafından yönetilir.
Burada önemli nokta, LiDAR sensörünün tek başına palet alma işlemini gerçekleştirmemesidir. Sensör ölçüm verisini üretir; paletin geometrisini yorumlayan, hareketi planlayan ve forkliftin mekanik bileşenlerini kontrol eden sistem ise araç yazılımıdır.
AMR ve AGV Sistemlerinde Zemin Seviye Farklarının Algılanması
Mobil robotlar yalnızca önlerindeki nesneleri değil, ilerleyecekleri zeminin geometrisini de dikkate almak zorundadır. Özellikle depo ve üretim tesislerinde rampalar, platform geçişleri, zemin kenarları ve küçük yükseklik değişimleri robotun hareket planlamasını etkileyebilir.
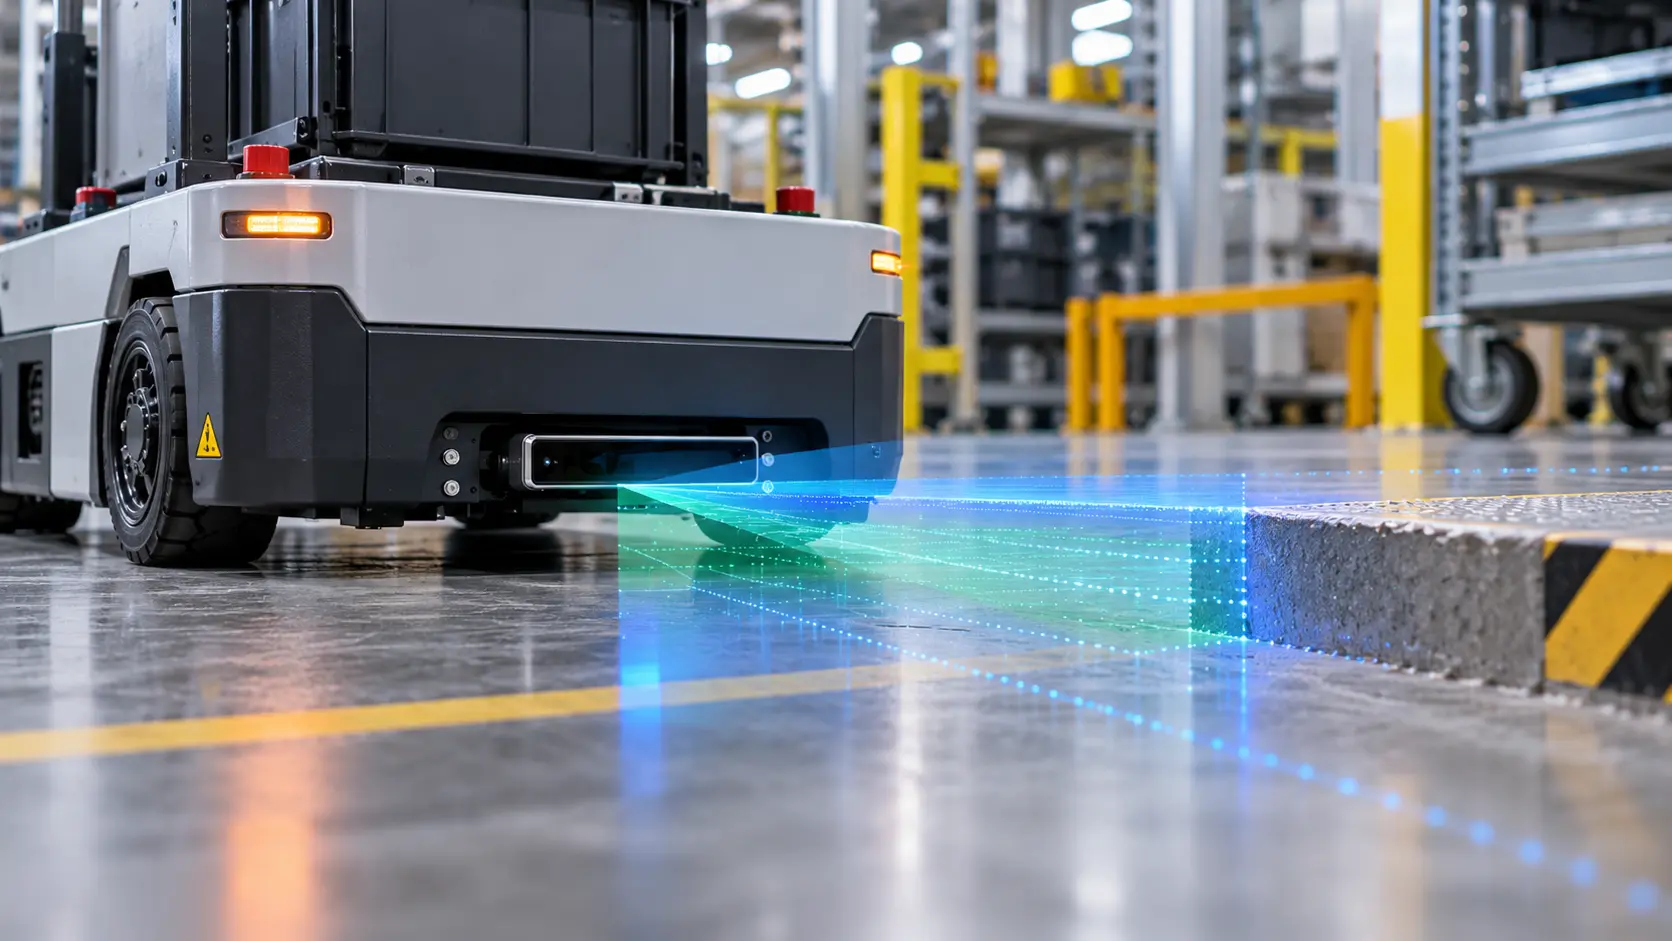
UCT-10LCM'nin üç katmanlı tarama yapısı, farklı dikey açılardan elde edilen mesafe verilerinin birlikte değerlendirilmesini sağlar. Bu sayede uygun görüş ve montaj koşullarında zeminin devamlılığındaki değişimler tespit edilebilir.
Zemin Kenarı Algılamanın Mantığı
Düz bir zemine doğru yönlendirilen lazer ışını, belirli mesafelerde beklenen bir ölçüm profili oluşturur. Zeminin aniden aşağıya indiği bir noktada veya platform kenarında ölçülen mesafe değişebilir ya da bazı noktalardan geri dönüş alınamayabilir.
Robotun algılama algoritması bu değişimi değerlendirerek güzergâh üzerinde dikkat edilmesi gereken bir bölge olduğunu belirleyebilir.
- Platform kenarları: Depo içindeki yükseltilmiş zeminlerin sınırlarının algılanmasına yardımcı olur.
- Rampa geçişleri: Robotun yaklaşma doğrultusundaki zemin geometrisinin değerlendirilmesini destekler.
- Alçak engeller: Sensörün görüş alanına giren düşük profilli nesnelerin algılanması için ek veri sağlar.
- Dar montaj alanları: Kompakt gövdesi sayesinde robotun alt veya ön bölümlerinde uygun konumlandırma seçenekleri sunar.
UCT-10LCM'nin dikey görüş alanı yalnızca 6 derecedir. Bu nedenle sensörün zemine olan yüksekliği ve eğim açısı, hangi mesafede hangi zemin bölgesinin görülebileceğini belirler. Zemin kenarı algılama performansı gerçek uygulama geometrisiyle doğrulanmalıdır.
Hokuyo UCT-10LCM Teknik Özellikleri
UCT-10LCM'nin teknik yapısı, kompakt mekanik tasarımı çok katmanlı lazer tarama ve endüstriyel haberleşme özellikleriyle bir araya getirir.
| Teknik Özellik | UCT-10LCM |
|---|---|
| Sensör tipi | 3 katmanlı LiDAR |
| Algılama mesafesi | 0,05–10 m; merkez görüş bölgesinde, %90 yansıtıcılı standart hedefle |
| Düşük yansıtıcılı hedef | 0,05–4 m; merkez bölgede, %10 yansıtıcılı standart hedefle |
| Yatay tarama açısı | 100° |
| Dikey tarama açıları | 0°, +3°, -3° |
| Açısal çözünürlük | 0,125° |
| Mesafe ölçüm çözünürlüğü | 1 mm |
| Ölçüm doğruluğu | ±40 mm; üretici test koşullarında |
| Tarama süresi | 16,7 ms (çok katmanlı mod), 50 ms (tek katmanlı mod) |
| Haberleşme | Ethernet 100BASE-TX |
| Protokoller | SCIP (TCP/UDP), VSSP (TCP) |
| Çalışma gerilimi | DC 10–30 V |
| Güç tüketimi | 3 W |
| Koruma sınıfı | IP65 |
| Çalışma sıcaklığı | -10 °C ile +50 °C |
| Boyutlar | 80 × 65 × 20 mm |
| Ağırlık | 100 g (kablo hariç) |
| Lazer güvenlik sınıfı | IEC 60825-1:2014 Class 1 |
Ölçüm menzili ve doğruluk değerleri, üreticinin belirlediği test koşullarına bağlıdır. Görüş alanının dış kenarlarında ve düşük yansıtıcılı yüzeylerde kullanılabilir menzil değişebilir. Ayrıca tarama süresi ile algılama çıkışının tepki süresi aynı parametre değildir.
Çoklu Yankı ve Alan Yapılandırma Özellikleri
Multi-Echo ile Farklı Yansımaların Değerlendirilmesi
LiDAR sensörlerinde lazer ışınının aynı doğrultudan birden fazla geri dönüş oluşturması mümkündür. Yağmur damlaları, sis veya farklı yüzeyler bu durumun ortaya çıkabileceği örneklerdir.
UCT-10LCM, LX modunda çoklu yankı verisi sağlayabilir. Bu özellik, bir ölçüm doğrultusunda alınan farklı geri dönüşlerin yazılım tarafından değerlendirilmesine olanak tanır.
LA modunda ise alan algılama işlevleri ve belirli çevresel etkilerin filtrelenmesine yönelik seçenekler kullanılabilir. Filtreleme davranışı, seçilen mod ve yapılandırma ayarlarına bağlıdır.
Beş Farklı Algılama Alanının İzlenmesi
UCT-10LCM, LA modunda yapılandırılabilen algılama bölgeleriyle çalışabilir. Beş ayrı algılama çıkışı, kontrol sisteminin farklı bölgelerde nesne bulunup bulunmadığını değerlendirmesini destekler.
Örneğin bir otomatik forkliftin yaklaşma alanında farklı bölge sınırları tanımlanarak engellerin hangi bölgede algılandığı kontrol sistemine aktarılabilir.
Bu yapılandırmalar üreticinin AreaDesigner Prime yazılımı üzerinden gerçekleştirilebilir.
Ethernet Haberleşmesi ve Robot Kontrol Sistemlerine Entegrasyon
Bir LiDAR sensörünün sağladığı ölçüm verilerinin faydalı olması için bu verilerin robotun karar verme mekanizmasına doğru şekilde aktarılması gerekir.
Hokuyo UCT-10LCM, Ethernet 100BASE-TX arayüzü üzerinden endüstriyel kontrol bilgisayarları ve robotik yazılım sistemleriyle haberleşebilir.
Kullanım amacına göre iki temel çalışma yaklaşımı öne çıkar:
LX Modu: Mesafe Verisinin İşlenmesi
LX modunda sensörün tarama verileri kontrol yazılımına aktarılır. Böylece sistem, yalnızca bir bölgede nesne bulunduğu bilgisini değil, farklı açılardaki mesafe ölçümlerini de değerlendirebilir.
Bu yaklaşım palet boşluğu algılama, geometrik analiz ve özel robotik algoritmalar için uygundur.
LA Modu: Tanımlanmış Alanların İzlenmesi
LA modunda sensör, yapılandırılmış alanları izleyerek ilgili algılama çıkışlarını kontrol eder.
Bu yaklaşım, belirli bir alanda nesne bulunup bulunmadığının kontrol edilmesi gereken otomasyon görevlerinde daha sade bir entegrasyon sunabilir.
Mesafe verisi, nesnenin hangi doğrultuda ve ne kadar uzakta bulunduğunu analiz etmek için kullanılabilir. Alan algılama çıkışı ise tanımlanan bir bölgede algılama gerçekleştiğini bildirir. Palet geometrisini analiz etmek gibi görevlerde mesafe verisine ihtiyaç duyulurken, basit bölge izleme uygulamalarında algılama sinyalleri yeterli olabilir.
UCT-10LCM Entegrasyonunda Nelere Dikkat Edilmeli?
LiDAR sistemlerinin performansı, katalog özellikleri kadar uygulama geometrisine ve yazılım yapılandırmasına bağlıdır. Özellikle hareketli platformlarda aşağıdaki başlıklar birlikte değerlendirilmelidir.
- Sensör montaj yüksekliği: Palet boşlukları veya zemin kenarlarının tarama katmanlarının görüş alanına girdiğinden emin olunmalıdır.
- Montaj açısı: Sensörün yatay ve dikey eğimi, ölçüm noktalarının hedefe hangi açıyla ulaşacağını belirler.
- Hedef yüzey özellikleri: Ahşap, koyu renkli plastik, metal ve yansıtıcı yüzeyler farklı geri dönüş davranışları gösterebilir.
- Hareket hızı: Robotun hızı, algılama süresi, yazılım işleme gecikmesi ve frenleme mesafesi birlikte hesaplanmalıdır.
- Çevresel koşullar: Ortam aydınlatması, toz, nem ve çalışma sıcaklığı üreticinin belirlediği sınırlar içerisinde değerlendirilmelidir.
- Kontrol sistemi: Mesafe verisinin yorumlanması, nesne tanıma, konum hesaplama ve hareket planlama süreçleri uygun algoritmalarla gerçekleştirilmelidir.
Fonksiyonel Güvenlik Açısından Önemli Bir Ayrım
UCT-10LCM'nin Class 1 lazer sınıfında olması, lazer emisyonunun ilgili standarda göre sınıflandırıldığını gösterir. Bu bilgi tek başına sensörün emniyet fonksiyonları için belirli bir Performance Level (PL) veya Safety Integrity Level (SIL) sertifikasına sahip olduğu anlamına gelmez.
Personel koruması, güvenli durdurma veya tehlikeli bölge erişim kontrolü gereken uygulamalarda fonksiyonel güvenlik gereksinimleri ayrıca değerlendirilmelidir.
Mega Sensör'ün Hokuyo LiDAR ve alan tarayıcı ürünleri arasında farklı algılama ve uygulama ihtiyaçlarına yönelik çözümler yer almaktadır.
Üç Katmanlı LiDAR ile Geniş Açılı 3D LiDAR Arasındaki Fark
Her 3D LiDAR sensörünün aynı kapsamda çevresel veri ürettiği düşünülmemelidir. UCT-10LCM'nin üç katmanlı tarama yaklaşımı, belirli bir yönde ve sınırlı yükseklik aralığında algılama yapmak isteyen sistemler için geliştirilmiştir.
Buna karşılık geniş dikey görüş alanına sahip 3D LiDAR modelleri, daha büyük hacimlerin taranması ve karmaşık çevre geometrisinin analiz edilmesi gereken projelerde değerlendirilebilir.
| Değerlendirme | UCT-10LCM Yaklaşımı |
|---|---|
| Tarama yapısı | Üç sabit dikey açıda mesafe ölçümü |
| Görüş alanı | 100° yatay, 6° dikey |
| Montaj ihtiyacı | Kompakt platformlar ve dar montaj alanları |
| Uygulama odağı | Palet boşluğu, zemin kenarı ve belirli bölgelerde engel algılama |
| Veri değerlendirmesi | Hedefe yönelik geometrik analiz ve alan izleme |
LiDAR teknolojilerinin daha kapsamlı karşılaştırması için 2D LiDAR ve 3D LiDAR arasındaki farkları ele aldığımız teknik rehber de incelenebilir.
Endüstriyel Otomasyonda UCT-10LCM'nin Kullanım Alanları
Otomatik Forklift Sistemleri
Palet giriş boşluklarının algılanması, yaklaşma doğrultusunun değerlendirilmesi ve yük alma konumunun belirlenmesi gibi işlemlerde ölçüm verisi sağlayabilir.
Otonom Mobil Robotlar (AMR)
Mobil robotların hareket güzergâhında zemin kenarlarının, düşük profilli engellerin ve belirli seviye değişimlerinin algılanmasını destekleyebilir.
Depo ve Lojistik Otomasyonu
Malzeme taşıma sistemlerinde önceden tanımlanmış bölgelerin izlenmesi, palet konumlandırma ve araç çevresindeki nesnelerin algılanması için değerlendirilebilir.
Makine ve Endüstriyel Ekipmanlar
Sınırlı montaj alanına sahip makinelerde belirli bölgelerin izlenmesi ve konum bilgisinin kontrol sistemine aktarılması amacıyla kullanılabilir.
Hokuyo UCT-10LCM Hakkında Sık Sorulan Sorular
Hokuyo UCT-10LCM 2D mi, 3D LiDAR mı?
UCT-10LCM, üç katmanlı tarama gerçekleştiren kompakt bir 3D LiDAR sensörüdür. Yatay taramaya ek olarak 0°, +3° ve -3° dikey katmanlarından mesafe verisi toplar.
UCT-10LCM otomatik forkliftlerde ne işe yarar?
Otomatik forkliftlerde palet giriş boşluklarının algılanması, palet konumunun değerlendirilmesi ve yaklaşma alanındaki nesnelerin tespit edilmesi için ölçüm verisi sağlayabilir.
UCT-10LCM'nin maksimum algılama mesafesi nedir?
Sensör, merkez görüş bölgesinde uygun yansıtıcılığa sahip standart hedeflerle 10 metreye kadar algılama yapabilir. Hedef yüzeyi ve tarama açısı, kullanılabilir algılama mesafesini etkiler.
UCT-10LCM, AMR robotlarda zemin kenarı algılayabilir mi?
Evet. Üç katmanlı ölçüm verisi, uygun montaj geometrisi ve yazılım algoritmalarıyla birlikte kullanıldığında zemin kenarlarının ve seviye değişimlerinin algılanmasını destekleyebilir.
UCT-10LCM güvenlik lazer tarayıcısı olarak kullanılabilir mi?
UCT-10LCM'nin Class 1 lazer sınıfında olması, fonksiyonel güvenlik sertifikası anlamına gelmez. Personel koruma gibi emniyet fonksiyonlarında uygulamanın gerekli güvenlik performansını sağlayan sertifikalı çözümler tercih edilmelidir.
Sonuç: Kompakt LiDAR ile Hedefe Yönelik Algılama
Hokuyo UCT-10LCM, üç katmanlı lazer taramasını ultra ince bir gövdede bir araya getirerek otomatik forkliftler, AGV ve AMR uygulamaları için kullanışlı bir algılama yaklaşımı sunmaktadır.
Özellikle palet giriş boşluklarının algılanması, zemin seviye değişimlerinin izlenmesi ve belirli bölgelerde engel tespiti gibi görevlerde, sensörün sağladığı mesafe verileri otomasyon sisteminin karar verme sürecine katkıda bulunabilir.
Doğru uygulama için sensörün tarama geometrisi, montaj noktası, hedef yüzey özellikleri ve kontrol yazılımının birlikte değerlendirilmesi önemlidir. Mega Sensör'ün Hokuyo çözümleri , farklı endüstriyel algılama ihtiyaçları için geniş bir ürün ailesi sunmaktadır.