Değiştirilebilir Robot Tutucularında Temassız Güç ve Veri Aktarımı: Balluff BIC Teknolojisi
Endüstriyel robotlarda farklı üretim görevlerine geçiş, yalnızca mekanik tutucuların değiştirilmesini değil, sensör verilerinin ve elektriksel beslemenin güvenilir biçimde aktarılmasını da gerektirir. Balluff BIC endüktif bağlayıcı teknolojisi, değiştirilebilir robot tutucularında güç ve veri aktarımını fiziksel elektrik kontağı olmadan gerçekleştirmeye olanak tanır.
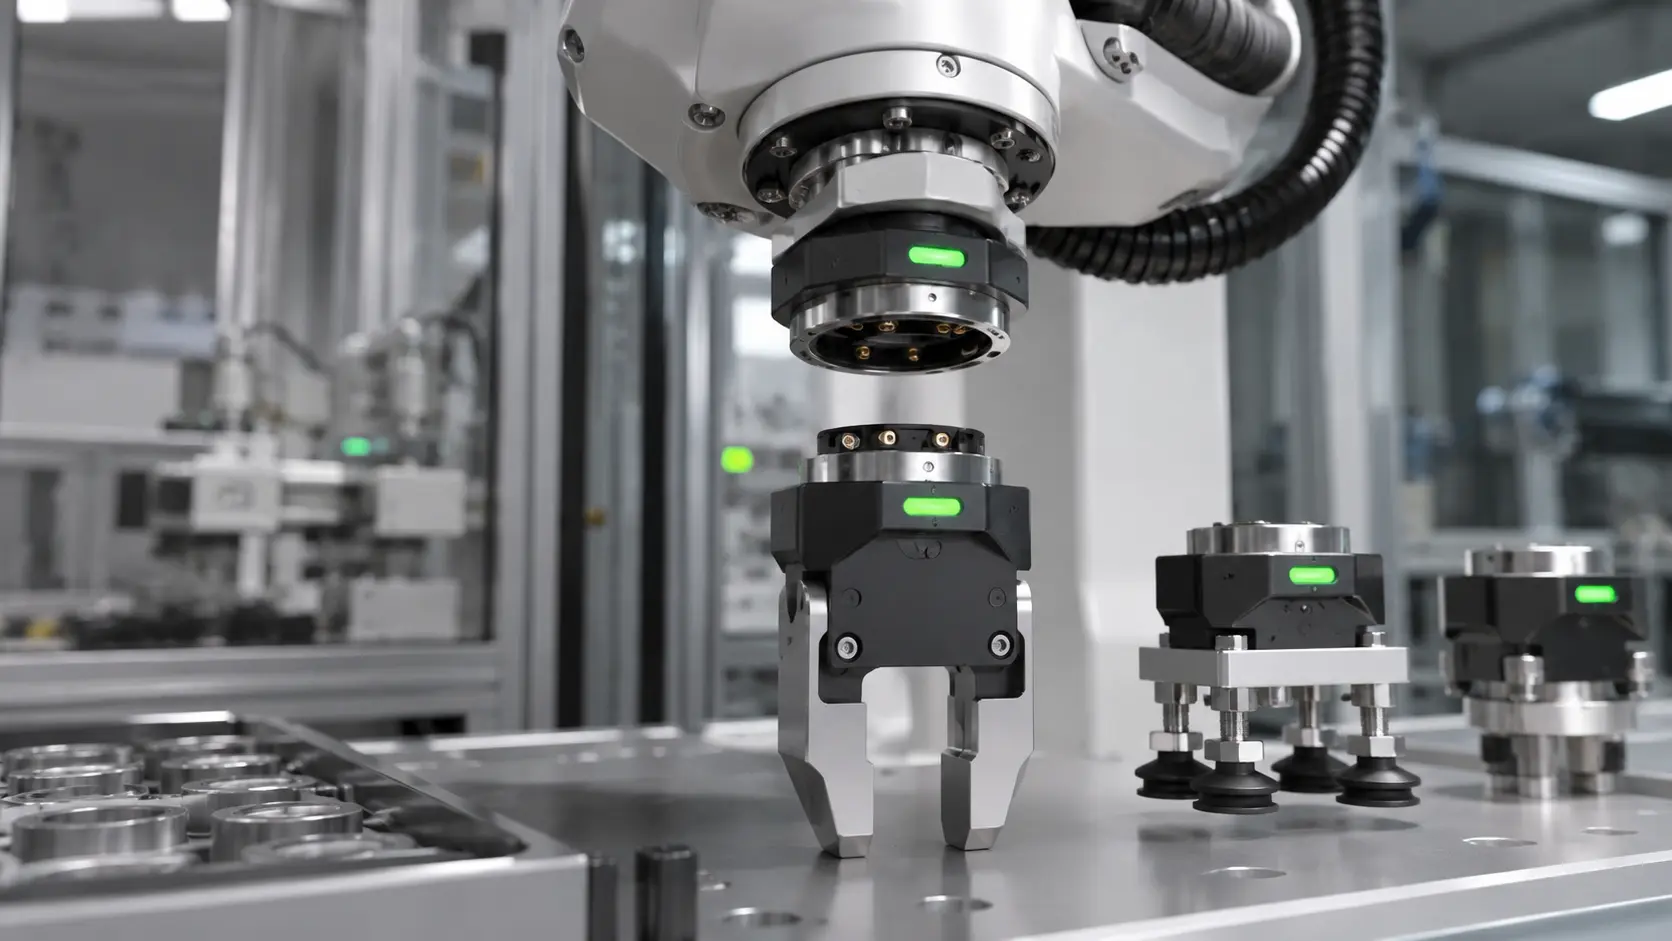 Endüstriyel robotlarda değiştirilebilir tutucular ve temassız bağlantı teknolojisini temsil eden uygulama görseli.
Robot tutucularında temassız güç ve veri aktarımı, robot ile değiştirilebilir tutucu arasında elektriksel enerjinin ve kontrol sinyallerinin bir hava boşluğu üzerinden endüktif olarak iletilmesidir. Balluff BIC sistemleri, uygun uygulamalarda mekanik elektrik kontaklarını ortadan kaldırarak otomatik tutucu değişimini kolaylaştırır. IO-Link destekli modellerde çift yönlü veri iletişimi de sağlanabilir.
Değiştirilebilir Robot Tutucularında Bağlantı Neden Önemlidir?
Endüstriyel robotlar, aynı üretim hattında farklı ürünleri veya parçaları işlemek için birden fazla uç ekipman kullanabilir. Bu ekipmanlar mekanik kavrayıcılar, vakumlu tutucular veya belirli bir uygulamaya özel geliştirilmiş gripper sistemleri olabilir.
Örneğin otomotiv üretiminde bir robot, farklı geometrilere sahip parçaları taşımak için ayrı tutucular kullanabilir. Bir parçanın mekanik olarak kavranması, diğerinin ise vakum sistemiyle taşınması gerekebilir. Bu tür uygulamalarda üretim akışının esnekliği, tutucuların ne kadar kontrollü değiştirilebildiğiyle doğrudan ilişkilidir.
Ancak tutucu değişimi yalnızca mekanik bir işlem değildir. Robotun yeni ekipmanla çalışabilmesi için aşağıdaki ihtiyaçların da karşılanması gerekir:
- Tutucu üzerindeki sensörlerin elektriksel olarak beslenmesi.
- Kavrama, açık/kapalı konum ve parça varlığı bilgilerinin kontrol sistemine aktarılması.
- Uygun aktüatörlerin ve valflerin kumanda edilmesi.
- Tutucu değişimi sonrasında iletişimin yeniden kullanılabilir hale gelmesi.
- Robot hareketlerinden kaynaklanan kablo ve bağlantı yüklerinin yönetilmesi.
Geleneksel elektriksel bağlantılarda fiziksel soketlerin tekrar tekrar birleşmesi ve ayrılması gerekir. Otomatik takım değiştirme sistemlerinde bu kontakların hizalanması, temizliği ve mekanik durumu önemli hale gelir.
Balluff'un endüktif bağlayıcı teknolojileri, elektriksel bağlantının bu bölümünde farklı bir yaklaşım sunar: enerji ve uygun veri sinyalleri, doğrudan fiziksel kontak yerine elektromanyetik indüksiyon prensibiyle aktarılır.
Balluff BIC Endüktif Bağlayıcı Nedir?
Balluff BIC (Balluff Inductive Coupler), elektrik enerjisinin ve modele bağlı olarak veri veya sinyallerin iki eşleşen birim arasında temassız iletilmesini sağlayan endüktif bağlantı teknolojisidir.
Sistemin temelinde manyetik indüksiyon bulunur. Birbirine uygun konumlandırılmış iki bağlayıcı arasında doğrudan metalik elektrik kontağı oluşturulmadan enerji aktarımı yapılabilir.
Veri aktarımını destekleyen modellerde sensör ve kontrol sinyalleri de bu bağlantı üzerinden iletilir. Böylece robot tutucusu değiştirildiğinde elektriksel konektörlerin fiziksel olarak birbirine takılması gerekmez.
Temassız Bağlantı Sistemi Nasıl Çalışır?
Sabit Birim Robot Tarafında Konumlandırılır
Endüktif bağlayıcının ana birimi robotun veya takım değiştirme sisteminin sabit bağlantı tarafına yerleştirilir. Bu birim gerekli elektriksel bağlantıları sağlar.
Karşı Birim Tutucu Üzerinde Bulunur
Eşleşen bağlayıcı, değiştirilebilir gripper üzerinde yer alır. Tutucudaki sensörler ve uygun elektrikli bileşenler bu birimle ilişkilendirilir.
Bağlayıcılar Çalışma Konumuna Getirilir
Robot yeni tutucuyu mekanik olarak bağladığında endüktif birimler, ürünün izin verdiği mesafe ve hizalama koşulları içerisinde karşılıklı konuma gelir.
Güç ve Uygun Veri Sinyalleri Aktarılır
Endüktif bağlantı üzerinden elektriksel besleme sağlanır. Veri aktarımı destekleyen modellerde sensör sinyalleri, IO-Link proses verileri veya ilgili kontrol bilgileri aktarılabilir.
Kontrol Sistemi Tutucuyu Kullanıma Alır
PLC veya robot kontrol sistemi, bağlantının ve ilgili ekipmanın hazır olduğunu doğruladıktan sonra üretim işlemini başlatabilir. Hazır olma koşulları uygulamanın kontrol mimarisine bağlıdır.
Teknik ayrım: Endüktif bağlayıcı, tutucunun mekanik olarak kilitlenmesi veya taşınması görevini üstlenmez. Temassız hale getirilen bölüm elektriksel enerji ve uygun sinyal aktarımıdır. Mekanik kilitleme, pnömatik bağlantılar ve makine emniyeti ayrı tasarım gereksinimleridir.
Bu çalışma prensibi, Balluff'un değiştirilebilir tutucularda temassız güç ve veri aktarımı uygulama örneğinde de ele alınmaktadır.
Robotik Otomasyonda Temassız Aktarımın Sağladığı Avantajlar
Değiştirilebilir tutucu uygulamalarında bağlantı teknolojisi, üretim esnekliğini ve bakım yaklaşımını etkileyebilir. Balluff BIC sistemlerinin öne çıkan özellikleri yalnızca bağlantının kablosuz görünmesinden ibaret değildir.
1. Elektrik Kontaklarında Mekanik Aşınmanın Önlenmesi
Geleneksel soketli sistemlerde tekrar eden bağlama ve ayırma işlemleri fiziksel temas oluşturur. Endüktif aktarımda karşılıklı bağlayıcıların elektrik kontakları birbirine temas etmez. Bu sayede ilgili bağlantı noktasında temas kaynaklı aşınma ihtiyacı ortadan kalkar.
2. Otomatik Tutucu Değişiminin Kolaylaştırılması
Robotun farklı gripper ekipmanlarına geçişinde elektriksel konektörlerin ayrıca birleştirilmesine ihtiyaç duyulmaz. Bu yaklaşım, özellikle sık ürün veya format değişimi yapılan hatlarda otomatik ekipman değiştirme süreçlerini destekler.
3. Kablo ve Konnektör Yönetiminin Sadeleşmesi
Robot hareketlerinde kablo yönlendirmesi önemli bir mühendislik konusudur. Temassız bağlayıcı kullanımı, değişen tutucu ile robot arasındaki fiziksel elektrik bağlantısını ortadan kaldırır. Bununla birlikte sistemin sabit tarafındaki kablolar ve tutucu üzerindeki dahili bağlantılar kullanılmaya devam eder.
4. Zorlu Ortam Koşullarına Daha Uygun Bağlantı Yaklaşımı
Toz, proses kalıntıları ve belirli kirleticiler fiziksel soketli bağlantıların bakım ihtiyaçlarını artırabilir. Endüktif bağlantı, elektrik kontaklarının birbirine temas etmesini gerektirmediğinden bu koşullarda avantaj sağlayabilir.
Balluff, kendi uygulama örneğinde parafin içeren ayırıcı maddelerin sinyal aktarımını etkilemediği kullanım koşullarına da dikkat çekmektedir. Yine de belirli bir uygulamanın uygunluğu, seçilen ürünün teknik dokümanları ve ortam koşulları üzerinden değerlendirilmelidir.
5. IO-Link ile Daha Kapsamlı Veri İletişimi
IO-Link uyumlu endüktif bağlayıcılar, yalnızca basit anahtarlama sinyallerinin değil, uyumlu cihazların proses, parametre ve diagnostik bilgilerinin de aktarılmasına olanak tanır.
Bu iletişim yaklaşımının üretim hattının geneline nasıl bağlanabileceği, Mega Sensör'ün Balluff endüstriyel ağ ve haberleşme çözümleri kapsamında da değerlendirilebilir.
Geleneksel Elektriksel Bağlantı ile Endüktif Bağlantı Arasındaki Farklar
Endüktif bağlayıcıların hangi durumda avantaj sağladığını anlamak için geleneksel soketli bağlantılarla karşılaştırılması yararlıdır.
| Değerlendirme Kriteri | Geleneksel Soketli Bağlantı | Endüktif Bağlantı |
|---|---|---|
| Elektriksel aktarım | Fiziksel elektrik kontağıyla | Hava boşluğu üzerinden temassız |
| Kontak aşınması | Tekrarlanan kullanımda oluşabilir | Aktarım yüzeylerinde fiziksel kontak aşınması oluşmaz |
| Tutucu değiştirme | Elektriksel konektörlerin eşleşmesi gerekir | Uygun konumlandırma ve hizalama gerekir |
| Kirleticilere duyarlılık | Kontak yüzeylerinin durumu önemlidir | Elektriksel temas gerektirmez; ortam uygunluğu modele bağlıdır |
| Veri aktarımı | Kullanılan bağlantı ve arayüze bağlıdır | Modeline göre dijital sinyal veya IO-Link iletişimi |
| Bakım yaklaşımı | Kontak ve konektörlerin kontrolü gerekebilir | Kontak bakımı azalır; genel sistem kontrolü devam eder |
| Önemli seçim kriteri | Pin yapısı, akım, mekanik çevrim ömrü | Aktarım mesafesi, hizalama, güç ve veri kapasitesi |
Karşılaştırma genel çalışma prensiplerini açıklamaktadır. Nihai performans, kullanılacak bağlantı elemanlarının modeline ve uygulama şartlarına göre değişir.
IO-Link Destekli Endüktif Bağlayıcılar Nasıl Entegre Edilir?
IO-Link, endüstriyel sensörler ve aktüatörlerle üst seviye kontrol sistemleri arasında standartlaştırılmış, noktadan noktaya dijital iletişim sağlayan teknolojidir.
Balluff'un uygun BIC modelleri, IO-Link Master ile IO-Link cihazı arasındaki bağlantıyı temassız bir aktarım bölümü üzerinden gerçekleştirebilir. Böylece desteklenen sistemlerde çift yönlü veri alışverişi korunur.
Örnek Sistem Mimarisi
Bir robot tutucusunda IO-Link sensör kullanıldığını düşünelim. Sistemin haberleşme yapısı aşağıdaki mantıkla oluşturulabilir:
PLC ve Endüstriyel Haberleşme Ağı
Üretim kontrolünün yapıldığı katmandır. Robot ve çevre otomasyonu ile gerekli proses bilgileri burada değerlendirilir.
IO-Link Master
IO-Link cihazlarıyla haberleşmeyi sağlar. Uygun Balluff ağ modülleri, sensör seviyesindeki bilgilerin endüstriyel haberleşme altyapısına taşınmasında kullanılabilir.
Balluff BIC Endüktif Bağlayıcı Çifti
IO-Link iletişimi, eşleşen endüktif birimler arasındaki hava boşluğu üzerinden taşınır. Uygun modelde bu bağlantı çift yönlü iletişimi destekler.
Robot Tutucusundaki Sensör ve Aktüatörler
Tutucu üzerindeki cihazlar, seçilen bağlantı mimarisine göre proses bilgilerini iletir veya kontrol komutlarını alır. Birden fazla cihazın kullanıldığı yapılarda uygun IO-Link hub ve ek donanımlar gerekebilir.
Uyumlu bir çözümde tutucunun açık veya kapalı konumu, sensörlerin proses bilgileri ve desteklenen cihazların diagnostik verileri otomasyon sisteminde değerlendirilebilir.
IO-Link ile IO-Link Wireless aynı teknoloji değildir. Endüktif BIC sistemleri, iki yakın konumlandırılmış birim arasında endüktif aktarım sağlar. IO-Link Wireless ise radyo tabanlı farklı bir haberleşme yaklaşımıdır. Bir uygulamada kullanılacak teknolojinin seçiminde fiziksel hareket, bağlantı geometrisi ve iletişim gereksinimleri birlikte değerlendirilmelidir.
Balluff'un resmî endüktif bağlayıcı ürün portföyünde temassız güç ve veri aktarımı için farklı ürün aileleri bulunmaktadır. Her varyantın sunduğu arayüz ve fonksiyonların aynı olmadığı dikkate alınmalıdır.
Temassız Güç ve Veri Aktarımı Hangi Uygulamalarda Kullanılır?
Endüktif bağlantı sistemleri, özellikle makine ekipmanlarının sık değiştiği ve elektriksel bağlantının otomatik olarak kurulmasının istendiği uygulamalarda değerlendirilebilir.
Otomotiv Üretim Hatları
Robotların farklı gövde parçalarını taşıdığı, çeşitli tutucularla çalıştığı veya üretim modeline göre ekipman değiştirdiği istasyonlarda temassız bağlantı kullanılabilir.
Esnek Montaj Sistemleri
Farklı ürün çeşitlerinin aynı hat üzerinde işlendiği montaj uygulamalarında otomatik gripper değişimi, mekanik ve elektriksel yeniden bağlantı sürecinin standartlaştırılmasına yardımcı olabilir.
Ambalaj ve Paketleme Makineleri
Ürün ölçüsü, paket geometrisi veya taşıma yönteminin değiştiği robotik paketleme sistemlerinde farklı tutucu tasarımları kullanılabilir.
Bu uygulamaların sensör ve haberleşme tarafı hakkında daha geniş bilgiye, Mega Sensör'ün Balluff ile ambalaj ve gıda endüstrilerinde sensör teknolojileri içeriğinden ulaşılabilir.
Modüler Makine ve Test İstasyonları
Değiştirilebilir test aparatları, modüler proses ekipmanları ve otomatik takım değiştirme sistemleri de temassız elektriksel bağlantının değerlendirilebileceği alanlardır.
Uygulama Örneği: Farklı Tutucularla Çalışan Robotik Hücre
Temsili senaryo: Bir üretim hücresinde robot, iki farklı ürün ailesini işlemek için mekanik kavrayıcı ve vakumlu tutucu kullanmaktadır.
Mekanik kavrayıcıda parça varlığı ve çene konumu izlenirken vakumlu tutucuda basınç veya vakum durumunun kontrol edilmesi gerekmektedir.
Her iki ekipmanın uygun temassız bağlantı birimleriyle donatıldığı bir tasarımda robot, tutucuyu değiştirdikten sonra desteklenen güç ve veri bağlantısını fiziksel elektrik soketi kullanmadan sağlayabilir.
Kontrol sistemi, seçilen tutucu için gerekli sensör verilerini değerlendirir ve tanımlanmış hazır olma koşulları karşılandığında üretime devam eder. Tutucunun tanınması ve doğrulanması için gerekirse ayrıca tanımlama sensörü, RFID veya kontrol mantığı kullanılır.
Bu yaklaşımın amacı, otomatik tutucu değişimini daha düzenli bir bağlantı mimarisiyle desteklemektir. Sağlanacak çevrim süresi ve bakım kazanımları ise gerçek makine koşullarına bağlıdır.
Endüktif Bağlayıcı Seçiminde Hangi Teknik Kriterler Değerlendirilmelidir?
Doğru endüktif bağlayıcı seçiminde yalnızca temassız bağlantı özelliğinin bulunması yeterli değildir. Robot tutucusunun elektriksel ihtiyaçları, mekanik hareketi ve iletişim mimarisi birlikte ele alınmalıdır.
- Güç ihtiyacı: Tutucudaki sensörlerin, valflerin ve diğer elektrikli bileşenlerin toplam güç ve akım gereksinimi belirlenmelidir.
- Aktarım mesafesi: Bağlayıcılar arasındaki hava boşluğu, seçilen ürünün izin verdiği çalışma mesafesinde kalmalıdır.
- Hizalama toleransı: Robotun takım değiştirme hassasiyeti ve mekanik montaj toleransları, bağlayıcıların uygun çalışma konumuna gelmesini sağlamalıdır.
- Veri iletişim türü: Uygulamada yalnızca dijital anahtarlama sinyalleri mi yoksa çift yönlü IO-Link iletişimi mi gerektiği belirlenmelidir.
- Çevresel koşullar: Toz, nem, sıcaklık, yağ, kimyasal etki ve elektromanyetik ortam koşulları ürünün teknik özellikleriyle karşılaştırılmalıdır.
- Kontrol sistemine entegrasyon: PLC, IO-Link Master ve varsa I/O hub bileşenleri arasında doğru bağlantı topolojisi oluşturulmalıdır.
- Değişim sonrası doğrulama: Tutucunun mekanik kilit durumu, elektriksel beslemesi, iletişimi ve proses için hazır olma bilgileri kontrol mantığında ele alınmalıdır.
Özellikle endüktif aktarımın çalışma mesafesi, güç kapasitesi ve desteklediği veri türü, seçilen BIC modeline göre değişebilir. Bu nedenle ürün seçiminde ilgili teknik veri sayfası esas alınmalıdır.
Endüktif bağlayıcılar, elektriksel bağlantıyı sadeleştirse de mekanik kilitleme güvenliğinin veya makineye özgü emniyet fonksiyonlarının yerine geçmez. Otomatik takım değiştirme uygulamalarında bu fonksiyonlar ayrıca tasarlanmalı ve doğrulanmalıdır.
Mega Sensör Perspektifi: Temassız Bağlantıda Sistem Bütünlüğü
Robotik otomasyon projelerinde bağlantı teknolojisini tek bir bileşen olarak değerlendirmek yerine tüm sistemin çalışma mantığı içerisinde ele almak önemlidir.
Tutucunun üzerindeki sensörler, ihtiyaç duyulan enerji, haberleşme arayüzü, robot hareketleri ve kontrol sisteminin beklentileri birbirini tamamlamalıdır.
Örneğin bir tutucuda birden fazla sensör bulunması, tüm bu cihazların doğrudan tek bir endüktif bağlayıcıya bağlanabileceği anlamına gelmez. Kullanılacak veri mimarisi, giriş/çıkış sayısı, IO-Link uyumluluğu ve gerektiğinde ilave I/O modülleri dikkate alınmalıdır.
Benzer şekilde, elektriksel bağlantının temassız olması tutucu değişiminin bütün aşamalarının otomatik olarak doğrulandığı anlamına gelmez. Mekanik kilit durumu, uygun ekipmanın seçilmesi, haberleşme hazır bilgisi ve proses koşulları kontrol sistemi tarafından yönetilmelidir.
Mega Sensör'ün Balluff sensör ve otomasyon teknolojileri portföyü kapsamında bulunan endüktif bağlayıcılar, ağ modülleri ve IO-Link çözümleri, bu tür uygulamaların farklı katmanlarında değerlendirilebilecek teknolojiler sunmaktadır.
Temassız aktarımın sağladığı değer, yalnızca bir kablonun veya konektörün azaltılmasıyla değil; bakım gereksinimleri, üretim esnekliği ve otomasyon sisteminin bütünlüğü üzerinden değerlendirilmelidir.
Temassız Güç ve Veri Aktarımı Hakkında Sık Sorulan Sorular
Değiştirilebilir robot tutucularında temassız güç ve veri aktarımı nedir?
Robot ile değiştirilebilir tutucu arasındaki elektriksel enerjinin ve uygun veri sinyallerinin, fiziksel elektrik kontağı oluşturmadan bir hava boşluğu üzerinden endüktif olarak aktarılmasıdır. Bu yöntem otomatik tutucu değiştirme uygulamalarında kullanılabilir.
Balluff BIC sistemi robot tutucusunu mekanik olarak da değiştirir mi?
Hayır. BIC endüktif bağlayıcılar elektriksel enerji ve uygun sinyal aktarımı için kullanılır. Tutucunun mekanik bağlanması, kilitlenmesi ve değiştirilmesi ayrı bir mekanik sistem tarafından gerçekleştirilir.
Balluff BIC sistemlerinde IO-Link kullanmak zorunlu mudur?
Hayır. Balluff'un ürün portföyünde farklı güç ve sinyal aktarım ihtiyaçlarına yönelik endüktif bağlayıcı seçenekleri bulunur. IO-Link destekli modeller, uygun cihazlarla çift yönlü proses ve diagnostik veri iletişimi sağlar.
Temassız bağlantı robot üzerindeki bütün kabloları ortadan kaldırır mı?
Hayır. Temassız aktarım, robot ile değiştirilebilir ekipman arasındaki ilgili elektriksel bağlantı noktasında fiziksel kontağı ortadan kaldırır. Sistemin diğer bölümlerinde güç, haberleşme ve cihaz bağlantıları için kablolar kullanılmaya devam edebilir.
Endüktif bağlayıcı seçiminde hangi kriterler önemlidir?
Aktarılacak güç, çalışma mesafesi, hizalama toleransı, veri iletişim türü, çevresel koşullar ve kontrol sistemi uyumluluğu birlikte değerlendirilmelidir. Nihai seçim, kullanılacak ürünün teknik özelliklerine göre yapılmalıdır.
Sonuç: Esnek Robotik Üretimde Bağlantının Yeni Yaklaşımı
Değiştirilebilir robot tutucuları, farklı üretim görevlerinin aynı robotik sistem üzerinde gerçekleştirilmesini mümkün kılar. Bu esnekliğin güvenilir şekilde uygulanabilmesi için mekanik takım değiştirme sistemiyle birlikte elektriksel besleme ve veri haberleşmesinin de doğru tasarlanması gerekir.
Balluff BIC endüktif bağlayıcı teknolojisi, elektriksel güç ve uygun veri sinyallerini fiziksel kontak gerektirmeden aktararak otomatik gripper değişimini destekler. IO-Link uyumlu çözümler ise sensör ve aktüatör verilerinin çift yönlü haberleşme mimarisine dahil edilmesine olanak tanır.
Endüstriyel otomasyonda önemli olan yalnızca bağlantının temassız yapılması değil; doğru güç kapasitesi, uygun sensör ve ağ altyapısı, mekanik hizalama ve güvenilir kontrol mantığının birlikte oluşturulmasıdır.